Підвісний контейнер РЕБ: приймачі, постановка завад і захист літака
Авіаційний контейнер радіоелектронної боротьби пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Взаємний вплив компонентів важливіший за один максимальний показник або показовий епізод. Приймальна частина…
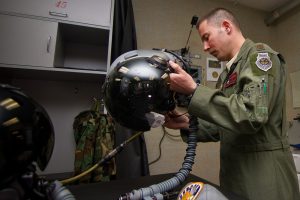
Нашоломна система цілевказання: погляд пілота, прицільна марка й ракета
Нашоломна система цілевказання пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Ключові вузли, робота людей і ресурсні межі визначають результат одночасно, а не по черзі.…
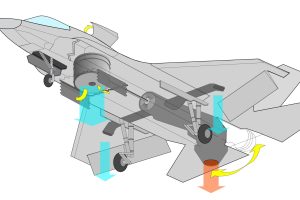
Керований вектор тяги: сопло, маневр і ціна складності
Відхилення тяги винищувача пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Окремі параметри мають сенс разом із підготовкою, виконанням, обміном даними, відновленням ресурсу та повторною…
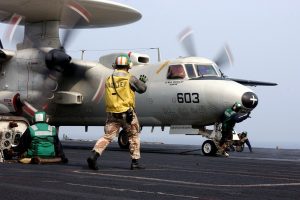
Палубний літак ДРЛВ: радарний горизонт, чергування й керування винищувачами
Палубний літак дрлв пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Практичний результат виникає лише тоді, коли окремі ланки зведені в послідовний робочий цикл. Висота…
Дозаправлення «шланг — конус»: танкер, кошик і контакт у повітрі
Система дозаправлення шланг конус пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Різниця між заявленою та реальною спроможністю найчастіше з’являється на переході від архітектури до…
Радіолокаційний висотомір у ППО: як уточнюють висоту повітряної цілі
Радіолокаційний висотомір ппо пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Взаємний вплив компонентів важливіший за один максимальний показник або показовий епізод. Двокоординатний радар Двокоординатний…
Перезаряджання зенітного комплексу: транспорт, кран і повернення до готовності
Перезаряджання зенітного комплексу пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Ключові вузли, робота людей і ресурсні межі визначають результат одночасно, а не по черзі.…
Пункт управління зенітної батареї: повітряна картина, пріоритети й команди
Пункт управління зенітної батареї пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Окремі параметри мають сенс разом із підготовкою, виконанням, обміном даними, відновленням ресурсу та…
Пасивний радар у системі ППО: стороннє випромінювання й приховане спостереження
Пасивний радар ппо пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Практичний результат виникає лише тоді, коли окремі ланки зведені в послідовний робочий цикл. Джерело…
Секторний режим радара ППО: швидкість оновлення, огляд і концентрація ресурсу
Секторний режим радара ппо пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Різниця між заявленою та реальною спроможністю найчастіше з’являється на переході від архітектури до…