
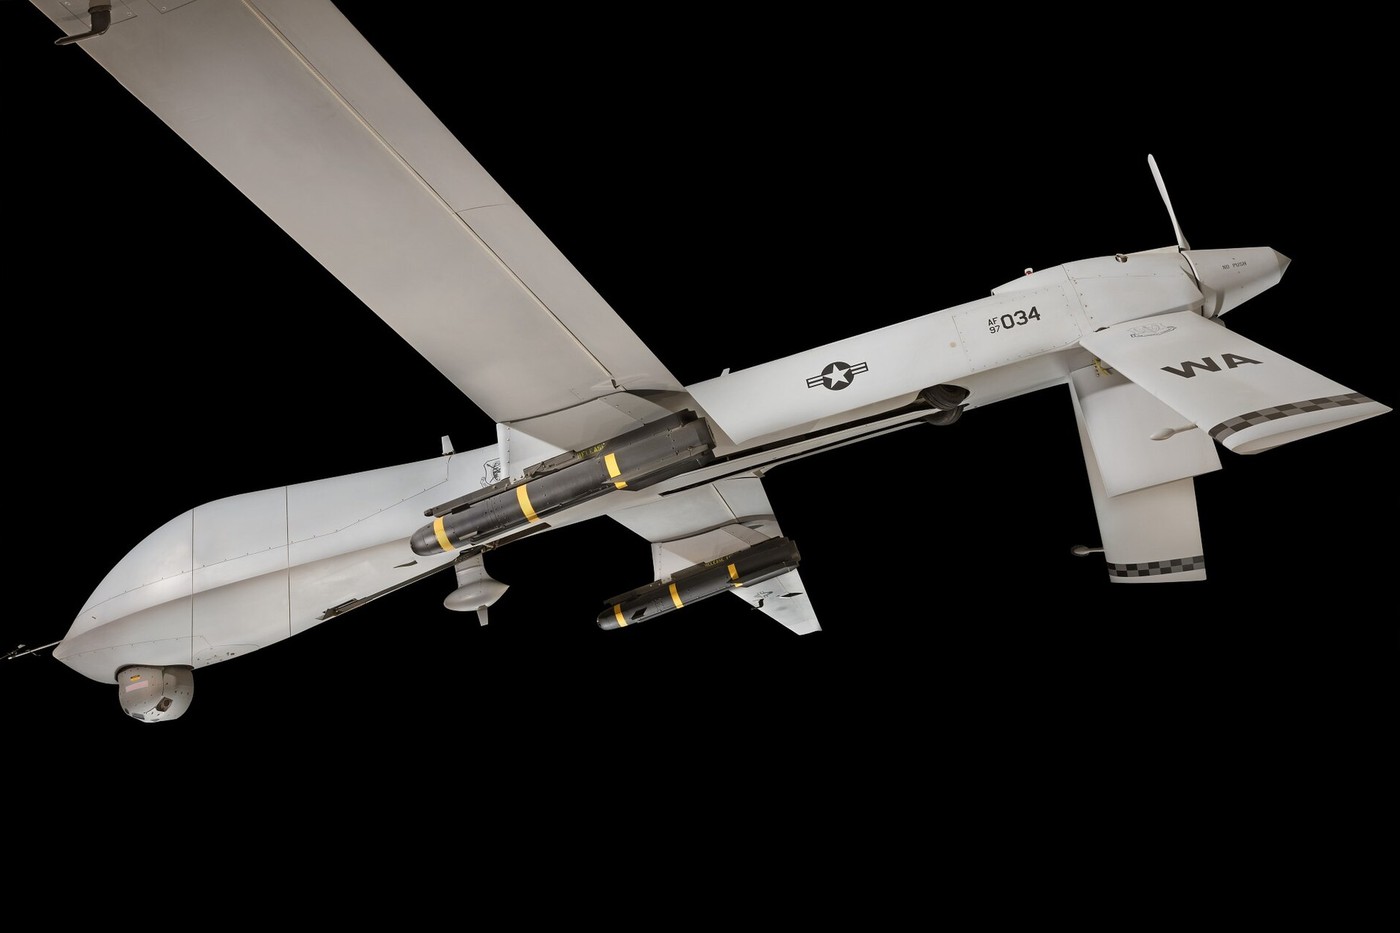
Навігація дрона без gps пояснюється через послідовність роботи, вимірювані параметри, взаємодію елементів і межі достовірного практичного результату. Практичний результат виникає лише тоді, коли окремі ланки зведені в послідовний робочий цикл.
Інерційні датчики
Інерційні датчики. Функції потрібно звести у послідовний робочий процес. Навігація БПЛА без GPS: ця складова пов’язана з сусіднім напрямом «Інерційні датчики», тому її наслідки видно не в одному показнику, а в роботі всього циклу.
Як взаємодіють «Причини втрати GNSS» та «Оптичний потік»
Модуль «Інерційні датчики» потрібно оцінювати разом із запасними частинами й ремонтом. Компонент із високими характеристиками може простоювати через кабель, батарею, кріплення або відсутність діагностичного обладнання. У системі Навігація БПЛА без GPS ремонтопридатність означає відому процедуру локалізації несправності, доступний змінний блок і можливість повернути комплекс до роботи без заводського втручання.
У площині «Інерційні датчики» важлива серійність. Дослідний зразок може збирати команда розробників, тоді як десятки комплексів обслуговують різні підрозділи. Навігація БПЛА без GPS стає зрілою системою, коли характеристики відтворюються між партіями, документація відповідає фактичній версії, а навчання не залежить від присутності кількох авторів конструкції.
Один сценарій для трьох ланок: «Інерційні датчики», «Зіставлення місцевості», «Накопичення похибки»
Для складової «Інерційні датчики» принциповою є конфігурація конкретного виробу. У межах сімейства Навігація БПЛА без GPS можуть змінюватися приціли, антени, боєприпаси, алгоритми й живлення. Тому цифру дальності чи маси потрібно прив’язувати до модифікації та режиму. Інакше в одному описі випадково поєднуються властивості, яких одночасно немає на жодному серійному зразку.
Для «Інерційні датчики» критична якість вихідних даних. Великий потік не гарантує корисності, якщо відсутні точний час, координати або стабільна геоприв’язка. Навігація БПЛА без GPS приносить результат тоді, коли інформацію можна передати далі без ручного переписування, а одержувач розуміє її похибку, актуальність і походження.
У блоці «Інерційні датчики» важливо враховувати навколишнє середовище. Температура, опади, пил, морський аерозоль, фон місцевості або радіоперешкоди по-різному впливають на компоненти. Навігація БПЛА без GPS не втрачає всіх можливостей одночасно, але може перейти до коротшого каналу, іншого сенсора чи обмеженого режиму, що змінює тактику застосування.
Перевірені базові відомості про Навігація БПЛА без GPS публікує НАТО. Офіційні дані визначають склад, заявлені функції та версію; фактичний темп, конфігурація і строки залежать від контракту, інтеграції та умов експлуатації.
Оптичний потік
Оптичний потік. Параметр має значення лише разом із конфігурацією та контекстом. Навігація БПЛА без GPS: ця складова пов’язана з сусіднім напрямом «Оптичний потік», тому її наслідки видно не в одному показнику, а в роботі всього циклу.
Для «Оптичний потік» критична якість вихідних даних. Великий потік не гарантує корисності, якщо відсутні точний час, координати або стабільна геоприв’язка. Навігація БПЛА без GPS приносить результат тоді, коли інформацію можна передати далі без ручного переписування, а одержувач розуміє її похибку, актуальність і походження.
Навігація БПЛА без GPS: вузол «Оптичний потік» працює лише як частина завершеного комплексу. Сенсор має виявити й класифікувати об’єкт, оператор — зрозуміти показання, а виконавчий елемент — отримати коректну команду. Якщо хоча б одна ланка має іншу версію програмного забезпечення або несумісний інтерфейс, номінальна характеристика не перетворюється на практичну можливість.
Складова «Оптичний потік» визначає навантаження на розрахунок. Добрий інтерфейс не просто показує більше даних, а допомагає відділити важливий сигнал від шуму, попереджає про суперечність і не приховує невизначеність. Навігація БПЛА без GPS: це особливо важливо під час швидкої зміни ситуації, коли оператор не має часу вручну звіряти кілька незалежних екранів.
Для складової «Оптичний потік» принциповою є конфігурація конкретного виробу. У межах сімейства Навігація БПЛА без GPS можуть змінюватися приціли, антени, боєприпаси, алгоритми й живлення. Тому цифру дальності чи маси потрібно прив’язувати до модифікації та режиму. Інакше в одному описі випадково поєднуються властивості, яких одночасно немає на жодному серійному зразку.
«Оптичний потік» має власний цикл підготовки. Перед роботою перевіряють живлення, канал даних, стан сенсорів, кріплення та актуальність налаштувань. Після застосування Навігація БПЛА без GPS потребує огляду, поповнення витратних елементів і фіксації відмов. Ці операції визначають реальний темп значно точніше, ніж час одного пуску або польоту.
Зіставлення місцевості. Виконання залежить від підготовки, зв’язку й розподілу ролей.
Накопичення похибки. Обмеження проявляються під навантаженням і після зміни обстановки.
Зіставлення місцевості
Зіставлення місцевості. Виконання залежить від підготовки, зв’язку й розподілу ролей. Навігація БПЛА без GPS: ця складова пов’язана з сусіднім напрямом «Зіставлення місцевості», тому її наслідки видно не в одному показнику, а в роботі всього циклу.
Компонент «Зіставлення місцевості» змінюється разом із протидією. Нові перешкоди, маскування чи способи виявлення змушують оновлювати алгоритми й процедури. Навігація БПЛА без GPS: оновлення має пройти випробування, отримати номер версії та сумісність із рештою комплекту. Неперевірена зміна здатна усунути одну проблему й одночасно створити іншу.
«Зіставлення місцевості» має власний цикл підготовки. Перед роботою перевіряють живлення, канал даних, стан сенсорів, кріплення та актуальність налаштувань. Після застосування Навігація БПЛА без GPS потребує огляду, поповнення витратних елементів і фіксації відмов. Ці операції визначають реальний темп значно точніше, ніж час одного пуску або польоту.
У площині «Зіставлення місцевості» важлива серійність. Дослідний зразок може збирати команда розробників, тоді як десятки комплексів обслуговують різні підрозділи. Навігація БПЛА без GPS стає зрілою системою, коли характеристики відтворюються між партіями, документація відповідає фактичній версії, а навчання не залежить від присутності кількох авторів конструкції.
Для «Зіставлення місцевості» критична якість вихідних даних. Великий потік не гарантує корисності, якщо відсутні точний час, координати або стабільна геоприв’язка. Навігація БПЛА без GPS приносить результат тоді, коли інформацію можна передати далі без ручного переписування, а одержувач розуміє її похибку, актуальність і походження.
Складову «Зіставлення місцевості» не можна оцінити одним епізодом. Потрібна серія місій із фіксацією умов, відмов, часу підготовки й якості результату. Навігація БПЛА без GPS: така статистика показує, чи проблема випадкова, чи закладена в конструкцію або процедуру. Вона ж допомагає визначити, що вигідніше змінити — обладнання, програму чи спосіб роботи розрахунку.
Накопичення похибки
Накопичення похибки. Обмеження проявляються під навантаженням і після зміни обстановки. Навігація БПЛА без GPS: ця складова пов’язана з сусіднім напрямом «Накопичення похибки», тому її наслідки видно не в одному показнику, а в роботі всього циклу.
У площині «Накопичення похибки» важлива серійність. Дослідний зразок може збирати команда розробників, тоді як десятки комплексів обслуговують різні підрозділи. Навігація БПЛА без GPS стає зрілою системою, коли характеристики відтворюються між партіями, документація відповідає фактичній версії, а навчання не залежить від присутності кількох авторів конструкції.
Складова «Накопичення похибки» визначає навантаження на розрахунок. Добрий інтерфейс не просто показує більше даних, а допомагає відділити важливий сигнал від шуму, попереджає про суперечність і не приховує невизначеність. Навігація БПЛА без GPS: це особливо важливо під час швидкої зміни ситуації, коли оператор не має часу вручну звіряти кілька незалежних екранів.
Навігація БПЛА без GPS: вузол «Накопичення похибки» працює лише як частина завершеного комплексу. Сенсор має виявити й класифікувати об’єкт, оператор — зрозуміти показання, а виконавчий елемент — отримати коректну команду. Якщо хоча б одна ланка має іншу версію програмного забезпечення або несумісний інтерфейс, номінальна характеристика не перетворюється на практичну можливість.
Для складової «Накопичення похибки» принциповою є конфігурація конкретного виробу. У межах сімейства Навігація БПЛА без GPS можуть змінюватися приціли, антени, боєприпаси, алгоритми й живлення. Тому цифру дальності чи маси потрібно прив’язувати до модифікації та режиму. Інакше в одному описі випадково поєднуються властивості, яких одночасно немає на жодному серійному зразку.
Модуль «Накопичення похибки» потрібно оцінювати разом із запасними частинами й ремонтом. Компонент із високими характеристиками може простоювати через кабель, батарею, кріплення або відсутність діагностичного обладнання. У системі Навігація БПЛА без GPS ремонтопридатність означає відому процедуру локалізації несправності, доступний змінний блок і можливість повернути комплекс до роботи без заводського втручання.
Комбінований контур
Комбінований контур. Результат оцінюють за завершеним і повторюваним циклом. Навігація БПЛА без GPS: ця складова пов’язана з сусіднім напрямом «Комбінований контур», тому її наслідки видно не в одному показнику, а в роботі всього циклу.
Поза окремими характеристиками: «Зіставлення місцевості» та «Комбінований контур»
Складову «Комбінований контур» не можна оцінити одним епізодом. Потрібна серія місій із фіксацією умов, відмов, часу підготовки й якості результату. Навігація БПЛА без GPS: така статистика показує, чи проблема випадкова, чи закладена в конструкцію або процедуру. Вона ж допомагає визначити, що вигідніше змінити — обладнання, програму чи спосіб роботи розрахунку.
Для «Комбінований контур» критична якість вихідних даних. Великий потік не гарантує корисності, якщо відсутні точний час, координати або стабільна геоприв’язка. Навігація БПЛА без GPS приносить результат тоді, коли інформацію можна передати далі без ручного переписування, а одержувач розуміє її похибку, актуальність і походження.
У блоці «Комбінований контур» важливо враховувати навколишнє середовище. Температура, опади, пил, морський аерозоль, фон місцевості або радіоперешкоди по-різному впливають на компоненти. Навігація БПЛА без GPS не втрачає всіх можливостей одночасно, але може перейти до коротшого каналу, іншого сенсора чи обмеженого режиму, що змінює тактику застосування.
Компонент «Комбінований контур» змінюється разом із протидією. Нові перешкоди, маскування чи способи виявлення змушують оновлювати алгоритми й процедури. Навігація БПЛА без GPS: оновлення має пройти випробування, отримати номер версії та сумісність із рештою комплекту. Неперевірена зміна здатна усунути одну проблему й одночасно створити іншу.
Для складової «Комбінований контур» принциповою є конфігурація конкретного виробу. У межах сімейства Навігація БПЛА без GPS можуть змінюватися приціли, антени, боєприпаси, алгоритми й живлення. Тому цифру дальності чи маси потрібно прив’язувати до модифікації та режиму. Інакше в одному описі випадково поєднуються властивості, яких одночасно немає на жодному серійному зразку.
Причини втрати GNSS
Причини втрати GNSS. Вихідні умови визначають доступний час, людей і ресурс. Навігація БПЛА без GPS: ця складова пов’язана з сусіднім напрямом «Причини втрати GNSS», тому її наслідки видно не в одному показнику, а в роботі всього циклу.
Навігація БПЛА без GPS: вузол «Причини втрати GNSS» працює лише як частина завершеного комплексу. Сенсор має виявити й класифікувати об’єкт, оператор — зрозуміти показання, а виконавчий елемент — отримати коректну команду. Якщо хоча б одна ланка має іншу версію програмного забезпечення або несумісний інтерфейс, номінальна характеристика не перетворюється на практичну можливість.
У площині «Причини втрати GNSS» важлива серійність. Дослідний зразок може збирати команда розробників, тоді як десятки комплексів обслуговують різні підрозділи. Навігація БПЛА без GPS стає зрілою системою, коли характеристики відтворюються між партіями, документація відповідає фактичній версії, а навчання не залежить від присутності кількох авторів конструкції.
Для «Причини втрати GNSS» критична якість вихідних даних. Великий потік не гарантує корисності, якщо відсутні точний час, координати або стабільна геоприв’язка. Навігація БПЛА без GPS приносить результат тоді, коли інформацію можна передати далі без ручного переписування, а одержувач розуміє її похибку, актуальність і походження.
Для складової «Причини втрати GNSS» принциповою є конфігурація конкретного виробу. У межах сімейства Навігація БПЛА без GPS можуть змінюватися приціли, антени, боєприпаси, алгоритми й живлення. Тому цифру дальності чи маси потрібно прив’язувати до модифікації та режиму. Інакше в одному описі випадково поєднуються властивості, яких одночасно немає на жодному серійному зразку.
Складову «Причини втрати GNSS» не можна оцінити одним епізодом. Потрібна серія місій із фіксацією умов, відмов, часу підготовки й якості результату. Навігація БПЛА без GPS: така статистика показує, чи проблема випадкова, чи закладена в конструкцію або процедуру. Вона ж допомагає визначити, що вигідніше змінити — обладнання, програму чи спосіб роботи розрахунку.